


L'application du système CNC multi-axes dans l'usinage de surfaces
Cet article dérive la matrice de translation et la matrice de rotation sous la forme de coordonnées homogènes, et modélise mathématiquement les changements de position et d'attitude au niveau de n'importe quelle articulation d'un système de liaison multi-axes. Un algorithme RTPA de formulaire de rétroaction a été construit sur la base de composants comparateurs, de composants compteurs et de composants générateurs pour un contrôle pratique dans les processus d'usinage du système CNC à liaison multi-axes, et l'influence de la fréquence d'échantillonnage a été analysée. Enfin, en prenant l'usinage de simulation de surface comme exemple de recherche expérimentale, les résultats montrent que sous le contrôle de l'algorithme RTPA, le système CNC à liaison multi-axes peut réaliser efficacement l'usinage de surface.
Mots-clés : Liaison multi-axes ; Système CNC ; Usinage de surfaces ; Algorithme RTPA
Le niveau d'intégration et d'automatisation de l'industrie manufacturière est devenu un critère important pour mesurer la force scientifique et technologique d'un pays. La Chine est un pays manufacturier majeur, couvrant la grande majorité des catégories de traitement mécanique dans le monde [1], dans lesquelles la technologie CNC et les systèmes CNC jouent un rôle très important. Pour divers types complexes de tâches d'usinage, seules les techniques et méthodes d'usinage CNC avec davantage de liaisons d'axes peuvent être réalisées plus efficacement. Par conséquent, la conception de systèmes CNC à liaison multi-axes et les méthodes d'usinage CNC à liaison multi-axes sont devenues le contenu essentiel pour juger de la compétitivité de l'industrie de transformation mécanique et de fabrication [3]. À l'heure actuelle, il existe un certain écart entre la Chine et le niveau avancé du monde dans le développement des systèmes CNC à liaison 5-axes et supérieurs et des méthodes d'usinage CNC, ce qui est devenu un problème de goulot d'étranglement qui restreint le développement profond du traitement mécanique en Chine. industrie. Par conséquent, cet article prend un système CNC à liaison d'axes 5- comme objet de recherche et, grâce à l'analyse de modèles mathématiques et à la recherche sur les processus de contrôle, fournit son application spécifique dans l'usinage de surfaces.
1. Un modèle mathématique pour la pose des systèmes CNC multi-axes
La clé de la fonction de contrôle et de l'effet d'usinage d'un système CNC à liaison multi-axes réside dans la caractérisation précise de la position et de la posture, ainsi que dans une connexion dynamique raisonnable. Par conséquent, cet article modélise d'abord mathématiquement la position et l'attitude d'un système CNC à liaison multi-axes sous la forme de coordonnées homogènes.
L'achèvement d'une série d'actions dans un système d'usinage CNC à liaison multi-axes se manifeste par l'effet cumulatif des mouvements de rotation et de translation de diverses articulations et axes dans un espace tridimensionnel. Par conséquent, pour décrire un système CNC à liaison multi-axes d’un point de vue mathématique, cela dépend de la caractérisation de la matrice de rotation et de la matrice de translation.
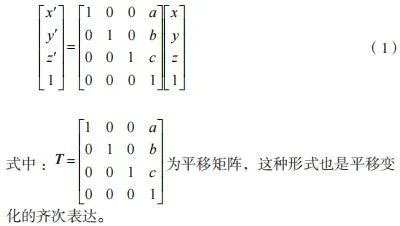
Si un point A dans l'espace est transformé en la position du point A' par translation, et qu'il est translaté des unités a, b et c sur les axes de coordonnées x, y et z, alors il existe une relation de translation comme le montre la formule (1).
Si un point A dans l'espace est transformé en la position du point A' par rotation et que son angle de rotation autour de z est θ, il existe donc une relation de rotation comme le montre la formule (2).
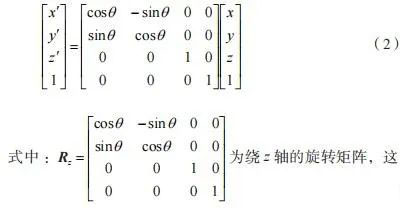
De même, les matrices de rotation autour des axes y et x en tout point peuvent également être obtenues, ainsi que les expressions homogènes de ces deux matrices. En promouvant davantage cette approche, une matrice de rotation peut être obtenue pour n’importe quel point autour de n’importe quel axe de l’espace, qui se manifestera également par une combinaison de mouvements de rotation autour des axes x, y et z. En obtenant la matrice de translation et la matrice de rotation du changement de position en tout point de l'espace, un modèle mathématique du changement de position en ce point peut être établi. Cette approche s'applique également à tout système de coordonnées dans l'espace et à tout objet dans l'espace. Le processus d'usinage CNC à liaison multi-axes est l'effet combiné de plusieurs mouvements de translation et de mouvements de rotation autour de plusieurs axes du côté opérationnel qui entreprend la tâche d'usinage.
En supposant que la transformation de position de l'effecteur terminal d'un système de liaison multi-axes soit illustrée à la figure 1. Comme le montre la figure 1, l'effecteur terminal du système de liaison multi-axes a subi deux transformations, dont l'une était un mouvement de translation le long des axes x et les axes y, et l'autre était une rotation de 90 degrés autour de l'axe z.
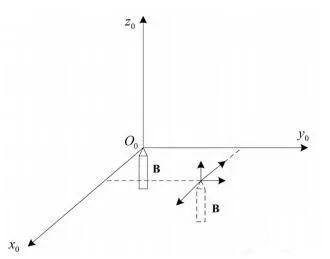
Figure 1 Transformation de position de l'effecteur final d'un système de liaison multi-axes
On peut voir qu'avec la méthode de modélisation ci-dessus, une combinaison de mouvements de translation et de rotation peut être décrite pour n'importe quelle articulation et action dans un système de liaison multi-axes.
2. Contrôle de processus du système CNC multi-axes
Après avoir été capable de décrire un système CNC à liaison multi-axes à l'aide de modèles mathématiques, la difficulté de l'ensemble du processus CNC est de savoir comment configurer le programme CNC et permettre au système d'effectuer les tâches d'usinage selon l'itinéraire établi. Cet article conçoit un algorithme de contrôle d'impulsions avec de bonnes performances en temps réel pour le processus d'usinage de systèmes CNC à liaison multi-axes, abrégé en algorithme RTPA (Real time pulse algorithm).
Le processus d'usinage CNC est généralement réalisé et complété grâce à des algorithmes d'interpolation, et le contrôle de chaque axe dans l'usinage CNC est basé sur l'impulsion du moteur pas à pas, ce qui nécessite la formation d'une relation correspondante entre le processus d'interpolation et le timing de génération d'impulsion. . Cependant, les performances en temps réel des processus d’interpolation traditionnels basés sur la fréquence d’impulsion ne sont pas idéales. Par conséquent, cet article conçoit un nouvel algorithme de génération d’impulsions avec de meilleures performances en temps réel du point de vue de l’algorithme de transformation VF (fréquence de tension). La séquence d'impulsions générée par cet algorithme peut permettre un contrôle plus efficace des systèmes CNC à liaison multi-axes.
Cet algorithme utilise des composants comparateurs, des composants compteurs et des composants générateurs pour générer conjointement des séquences d'impulsions avec de bonnes performances en temps réel. Le diagramme schématique de l’algorithme est présenté à la figure 2.
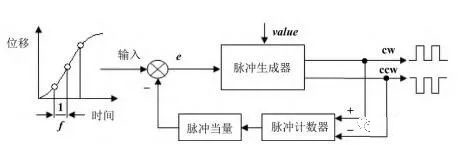
Figure 2 Schéma fonctionnel de l'algorithme de contrôle RTPA pour le système de liaison multi-axes
Selon la figure 2, on peut voir que le déplacement d'un joint ou d'un dispositif d'extrémité dans un système de liaison multi-axes est échantillonné et utilisé comme entrée pour l'algorithme RTPA, avec une fréquence d'échantillonnage de f. Après avoir saisi la valeur de déplacement échantillonnée, elle est comparée à l'équivalent d'impulsion formé par le compteur d'impulsions sur la branche de rétroaction, et la différence entre les deux est entrée dans le générateur d'impulsions comme base de jugement pour la génération de la séquence d'impulsions. Le générateur d'impulsions générera deux sorties, à savoir une impulsion avant et une impulsion inverse, qui correspondent également à la rotation avant et arrière du moteur pas à pas.
La détermination si un générateur d'impulsions génère des impulsions directes ou inverses dépend de la comparaison entre l'erreur accumulée entre les branches d'entrée et de rétroaction et la valeur seuil définie. Les règles de comparaison sont les suivantes. Règle 1 : Si la somme des erreurs accumulées entre les branches d'entrée et de retour est supérieure à la valeur seuil définie, le générateur d'impulsions génère une impulsion directe et la délivre. Règle 2 : Si la somme des erreurs accumulées entre les branches d'entrée et de retour est inférieure à l'opposé de la valeur seuil définie, le générateur d'impulsions génère une impulsion inverse et la délivre.
Le paramètre clé qui détermine l'algorithme dans cet article est la fréquence d'échantillonnage f avant d'utiliser le déplacement comme entrée. Afin de déterminer l'impact de la fréquence d'échantillonnage f sur les performances de l'algorithme RTPA, cet article définit les fréquences d'échantillonnage à 5 kHz et 20 kHz respectivement, et trace leurs courbes de réponse en déplacement et leurs courbes de réponse en vitesse. Les résultats sont présentés dans la figure 3.
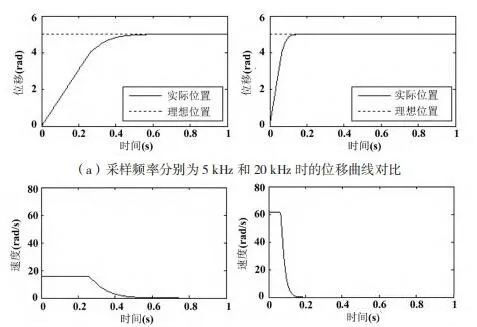
Figure 3 Impact de la fréquence d'échantillonnage sur les performances de l'algorithme du système de liaison multi-axes
Le côté gauche de la figure 3 (a) représente la courbe de réponse en déplacement de l'algorithme RTPA à une fréquence d'échantillonnage de 5 kHz, tandis que le côté droit représente la courbe de réponse en déplacement de l'algorithme RTPA à une fréquence d'échantillonnage de 20 kHz ; Le côté gauche de la figure 3 (b) représente la courbe de réponse en vitesse de l'algorithme RTPA à une fréquence d'échantillonnage de 20 kHz, tandis que le côté droit représente la courbe de réponse en vitesse de l'algorithme RTPA à une fréquence d'échantillonnage de 20 kHz.
De la figure 3 (a), on peut voir que plus la fréquence d'échantillonnage est grande et plus la période d'échantillonnage est petite, plus la vitesse de réponse en déplacement de l'algorithme RTPA est rapide. De la comparaison des figures de gauche et de droite, on peut voir que lorsque la fréquence d'échantillonnage est de 5 kHz, la réponse de déplacement de l'algorithme RTPA prend 0,58 s, et le déplacement réel du système de liaison multi-axes ne peut que correspondre au déplacement idéal ; Lorsque la fréquence d'échantillonnage est de 20kHz, la réponse de déplacement de l'algorithme RTPA est de 0,16 s et le déplacement réel du système de liaison multi-axes correspond au déplacement idéal. Cela indique que la réponse en déplacement à une fréquence d'échantillonnage de 20 kHz est 0,42 s plus rapide que celle à une fréquence d'échantillonnage de 5 kHz.
D'après la figure 3 (b), on peut voir que plus la fréquence d'échantillonnage est grande et plus la période d'échantillonnage est petite, plus la réponse de la courbe de vitesse de l'algorithme RTPA est rapide. De la comparaison des graphiques de gauche et de droite, on peut voir que lorsque la fréquence d'échantillonnage est de 5 kHz, la réponse en vitesse de l'algorithme RTPA prend 0,5 secondes pour que la vitesse réelle du système de liaison multi-axes atteigne correspondre à la vitesse idéale ; Lorsque la fréquence d'échantillonnage est de 20 kHz, la réponse en vitesse de l'algorithme RTPA est de 0,13 secondes et la vitesse réelle du système de liaison multi-axes correspond à la vitesse idéale. Cela indique que la réponse rapide à une fréquence d'échantillonnage de 20 kHz est 0,37 seconde plus rapide que celle à une fréquence d'échantillonnage de 5 kHz.
3. Expérience de simulation d'usinage de surface dans un système CNC multi-axes
Dans les travaux précédents, la modélisation de la position et de l'attitude et la conception de l'algorithme de contrôle RTPA ont été respectivement réalisées pour le système CNC à liaison multi-axes, et la stratégie de contrôle efficace du système CNC à liaison multi-axes a été déterminée grâce à l'analyse de l'influence des paramètres clés. Ensuite, des expériences de simulation seront menées pour vérifier les performances de contrôle de l'algorithme RTPA du système de liaison multi-axes proposé dans cet article. L'expérience de simulation sélectionne l'usinage de surface comme objet d'usinage du système CNC à liaison multi-axes. Les surfaces courbes présentent un certain degré de complexité dans diverses unités d'usinage et nécessitent des algorithmes de contrôle précis. L'usinage de toute la surface est complété par des trajectoires d'usinage en courbe continue. Les résultats de simulation de la surface à traiter dans cet article sont présentés dans la figure 4.
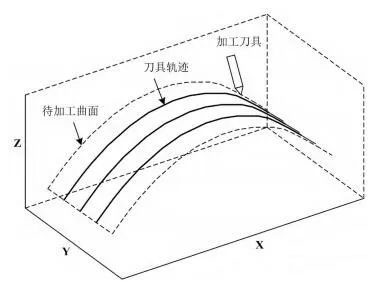
Figure 4 Résultats de simulation de la surface à usiner dans cet article
De la figure 4, on peut voir que la surface à traiter dans cet article est un segment de surface qui forme une largeur axiale dans la direction x et une largeur radiale dans la direction y, le rayon de courbure de la surface étant situé dans la direction de l’axe z. La figure 4 montre également la position initiale de l'outil, qui est le point de départ, et la courbe parallèle sur la surface indique la trajectoire d'usinage sous le contrôle de l'algorithme RTPA.
Il existe de nombreuses méthodes d'usinage CNC pour les surfaces, telles que la méthode d'itinéraire d'usinage de génération de paramètres basée sur une trajectoire, la méthode d'itinéraire d'usinage de données transversales basée sur un chemin CC et la méthode d'itinéraire d'usinage transversal basée sur un chemin. Cet article choisit la méthode d'itinéraire de traitement des données de section basée sur le chemin CC et la combine avec une découpe en forme de Z pour terminer le traitement. Pendant le processus d'usinage, l'effet de contrôle des courbes de déplacement et de vitesse obtenues par l'algorithme RTPA dans les directions des axes x, y et z est illustré à la figure 5.
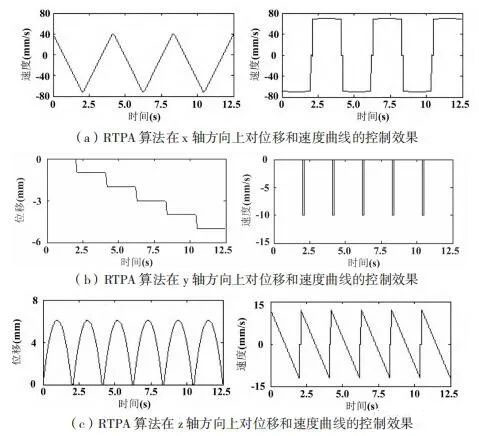
Figure 5 Effet de contrôle de l'algorithme RTPA sur les courbes de déplacement et de vitesse dans trois directions
D'après la figure 5 (a), on peut voir que l'algorithme RTPA forme une courbe d'onde triangulaire pour contrôler le déplacement dans la direction de l'axe x. En raison des limitations des tâches de traitement, le déplacement maximum de l'algorithme RTPA dans la direction de l'axe x est de 0 mm et la valeur minimale est proche de -150 mm. La période d'onde triangulaire de la courbe de déplacement est de 4,17 secondes. L'algorithme RTPA forme une courbe d'onde carrée rectangulaire pour le contrôle de la vitesse dans la direction de l'axe x, mais il existe une certaine instabilité due à l'influence du processus d'usinage. La vitesse maximale de l'algorithme RTPA dans la direction de l'axe x est proche de 80 mm/s et la valeur minimale est proche de {{10}} mm/s. La période d'onde carrée rectangulaire de la courbe de vitesse est de 4,17 secondes. D'après la figure 5 (b), on peut voir que l'algorithme RTPA forme une forme courbe d'ondes échelonnées pour contrôler le déplacement dans la direction de l'axe y. En raison des limitations des tâches de traitement, le déplacement maximum de l'algorithme RTPA dans la direction de l'axe y est de 0 mm et la valeur minimale est proche de la position de -6 mm. La période d'onde échelonnée de la courbe de déplacement est de 4,17 secondes. L'algorithme RTPA contrôle la vitesse dans la direction de l'axe y sous forme d'ondes de pouls. La vitesse maximale de l'algorithme RTPA dans la direction de l'axe y est de 0 mm/s et la valeur minimale est de -10 mm/s. La période d'onde carrée rectangulaire de la courbe de vitesse est de 4,17 secondes.
D'après la figure 5 (c), on peut voir que l'algorithme RTPA forme une courbe demi-onde sinusoïdale pour le contrôle du déplacement dans la direction de l'axe z. En raison des limitations des tâches de traitement, l'algorithme RTPA a un déplacement maximum de 6,2 mm et un déplacement minimum de 0 mm dans la direction de l'axe z. La période demi-onde sinusoïdale de la courbe de déplacement est de 2,08 secondes. L'algorithme RTPA forme une courbe d'onde en dents de scie pour contrôler la vitesse dans la direction de l'axe z. La vitesse maximale de l'algorithme RTPA dans la direction de l'axe z est proche de 15 mm/s et la valeur minimale est proche de -15 mm/s. La période d’onde en dents de scie de la courbe de vitesse est de 2,08 secondes.
4. Conclusion
Cet article étudie un système CNC à liaison multi-axes. Premièrement, sous la forme de coordonnées homogènes, une modélisation mathématique est réalisée sur les changements de position et d'attitude au niveau de n'importe quelle articulation d'un système de liaison multi-axes, et le processus de génération de matrice de translation et de matrice de rotation est dérivé. Deuxièmement, un algorithme RTPA de formulaire de rétroaction a été construit sur la base de composants comparateurs, de composants compteurs et de composants générateurs pour un contrôle pratique dans les processus d'usinage du système CNC à liaison multi-axes, et l'influence de la fréquence d'échantillonnage a été analysée. Enfin, une expérience de validation a été menée en utilisant l'usinage par simulation de surface comme exemple, et les résultats expérimentaux ont montré que la méthode d'itinéraire d'usinage des données de section basée sur le chemin CC adoptée dans cet article, combinée à la marche d'un outil en forme de Z, peut mener à bien l'usinage. Parallèlement, l'algorithme RTPA contrôle efficacement le déplacement et la vitesse dans les trois directions des axes de coordonnées.


